03 · 噪声检测
噪声(Noise) 表现为画面上的随机颗粒、雪花、条纹等高频干扰,常见于低照度增益过高、传输链路干扰或传感器老化。
1. 噪声的图像模型
含噪观测常建模为:
其中 为真实信号, 为零均值随机噪声。高斯噪声下 。
2. 检测直觉
| 特性 | 说明 |
|---|---|
| 频域 | 噪声能量集中在高频 |
| 空域 | 邻域像素剧烈起伏,与平滑区域对比明显 |
| 算子 | 拉普拉斯、高通滤波对噪声敏感 |
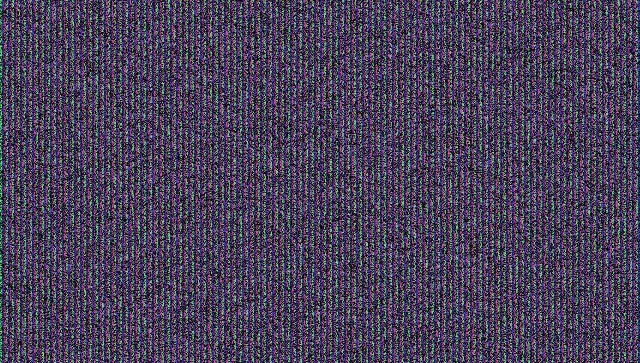
雪花、颗粒等噪声干扰(已脱敏:合成噪声样例)
3. 分块拉普拉斯均值法
3.1 步骤
- 灰度化得
- 拉普拉斯:
- 将 划分为 网格(如 )
- 块 内计算响应均值:
- 统计「噪声块」占比:
其中 为块内均值阈值(与图像位深、增益相关,需标定)。
3.2 判定
分数 ,越大噪声区域越广。
4. 局部方差估计(备选)
Olsen 经典思路:在均匀块内估计噪声方差
选取梯度较小的平坦区域 (避免把纹理当噪声)。多区域取中位数更稳健。
5. 流程图
6. 与模糊的区分
| 指标 | 模糊 | 噪声 |
|---|---|---|
| 拉普拉斯 | 整体方差低 | 局部块均值高 |
| 视觉 | 边缘发虚 | 颗粒、雪花 |
| 频谱 | 高频衰减 | 高频能量增 |
二者可能共存(低照度既模糊又 noisy),建议分项阈值独立告警。
7. 参数建议
| 参数 | 典型范围 | 备注 |
|---|---|---|
| 网格 | 块太小 → 误报纹理 | |
| 场景标定 | 8-bit 灰度常取 15~40 | |
| ~ | 占比阈值 |
8. 参考文献
- Olsen S I. Noise variance estimation in images. SCIA, 1993.
- Immerkær J. Fast noise variance estimation. Computer Vision and Image Understanding, 1996, 64(2): 300–302.
- Gonzalez R C, Woods R E. Digital Image Processing. 4th ed. Pearson, 2018. — 噪声模型与滤波基础。
← 02 清晰度 · 专题首页 · 下一篇:偏色检测 →